
13. 極座標・2段軌道投入
実際の打上げロケットの多くは、使い終わった1段目を途中で捨てる多段式です。 空になった重いタンクを運び続けずに済むからです。 例題12 の2次元の上昇に段分離を加え、いつ分離して、それぞれの段で推力をどう出せばよいかを求めます。
| 項目 | 内容 |
|---|---|
| 状態 | 地球中心からの距離 、角度 、鉛直速度 、水平速度 、質量 |
| 制御 | 推力の鉛直成分 と水平成分 |
| 目的 | 軌道投入時の2段目の質量 を最大にする |
| 区間 | 2区間(各20ノード)、分離時刻も終了時刻も自由 |
| 新しく学ぶこと | 2次元での段分離、区間ごとに異なる機体パラメータ |
打上げ時の質量は 20 t で、これには上に載っている2段目(1 t)も含まれます。 1段目の区間では機体全体の質量が 2 t を下回るまで推進剤を使うことはできません。 分離すると機体は2段目だけになり、質量は 1 t から再出発します。分離で捨てる質量(分離直前の質量 − 1 t)は、分離の時刻とともに最適化で決まります。
2段目は1段目より比推力が高く(300 s に対して 350 s)、最大推力は小さい(約 294 kN に対して約 14.7 kN)エンジンを持ちます。 目標は高度 500 km の円軌道で、軌道に入ったときの2段目の質量を最大にします。 地球の自転は考えず、加速度は 8 G 以下に抑えます。
例題12 と同じです。 は地球中心からの距離(高度 )、 は射点から地球中心のまわりに回った角度、 は真上向きの速度、 は進行方向の水平速度、 と は推力の鉛直成分と水平成分です。
区間と接続条件
Section titled “区間と接続条件”時間を2つの区間に分けます。
- 区間1(1段目):
- 区間2(2段目):
分離時刻 と終了時刻 はどちらも最適化で決めます。分離の瞬間、位置と速度は変わらず、質量だけが不連続に減ります。
は分離直前、 は分離直後を表します。質量は連続にせず、分離直後の値を 1 t に固定します (区間をつなぐ)。
両区間とも例題12 と同じ形で、段 ()の値を使います。
は遠心力、 は上昇すると水平速度が減る効果(角運動量の保存)を表します。抵抗・空気密度・重力は次のとおりです。
終端の水平速度は高度 500 km の円軌道速度(約 7616.6 m/s)です。終端の角度と時刻は自由です。
- 推力の大きさは段ごとの最大推力以下です。
- 推力の各成分は、段ごとの最大推力の範囲 で正にも負にもなれます。例題12と違い、推力を下向き・後ろ向きにも出せます。
- 区間2の質量の下限は2段目の空の質量 200 kg です。最終質量を最大にするので、結果がこの下限に近づくことはありません。
- 加速度(推力と抵抗による、重力を含めない加速度)の大きさを 8 G 以下にします。
軌道に入ったときの2段目の質量を最大にします。打上げ時の質量で割って大きさをそろえています。
| 記号 | 意味 | 1段目 | 2段目 |
|---|---|---|---|
| — | 区間の初めの質量 | 20 t | 1 t |
| — | 質量の下限 | 2 t | 200 kg |
| 抵抗係数 × 断面積 | 0.2 × 3.14 m² | 0.2 × 3.14 m² | |
| 比推力 | 300 s | 350 s | |
| 最大推力(初めの重量の 1.5 倍) | 約 294.2 kN | 約 14.7 kN |
地球半径 km、標準重力加速度 m/s²、重力と目標速度の計算に使う重力定数 m³/s²、 加速度の上限 8 G、目標高度 500 km です。距離・速度・質量の単位は例題12と同じ考え方でそろえます(質量の単位は 20 t)。
区間1を 0〜100 秒、区間2を 100〜200 秒として与えます。
- 距離 は地表から目標の高さへ、角度 は 0 から 25° へなめらかに増える3次式。
- 鉛直速度は 0、水平速度は 0 から目標速度へ直線的に増やします。
- 質量は、区間1で 20 t から 2 t へ、区間2で 1 t から 200 kg へ減る3次式。
- 推力は各段で、鉛直成分を 、水平成分を から 0 へ下げる3次式。
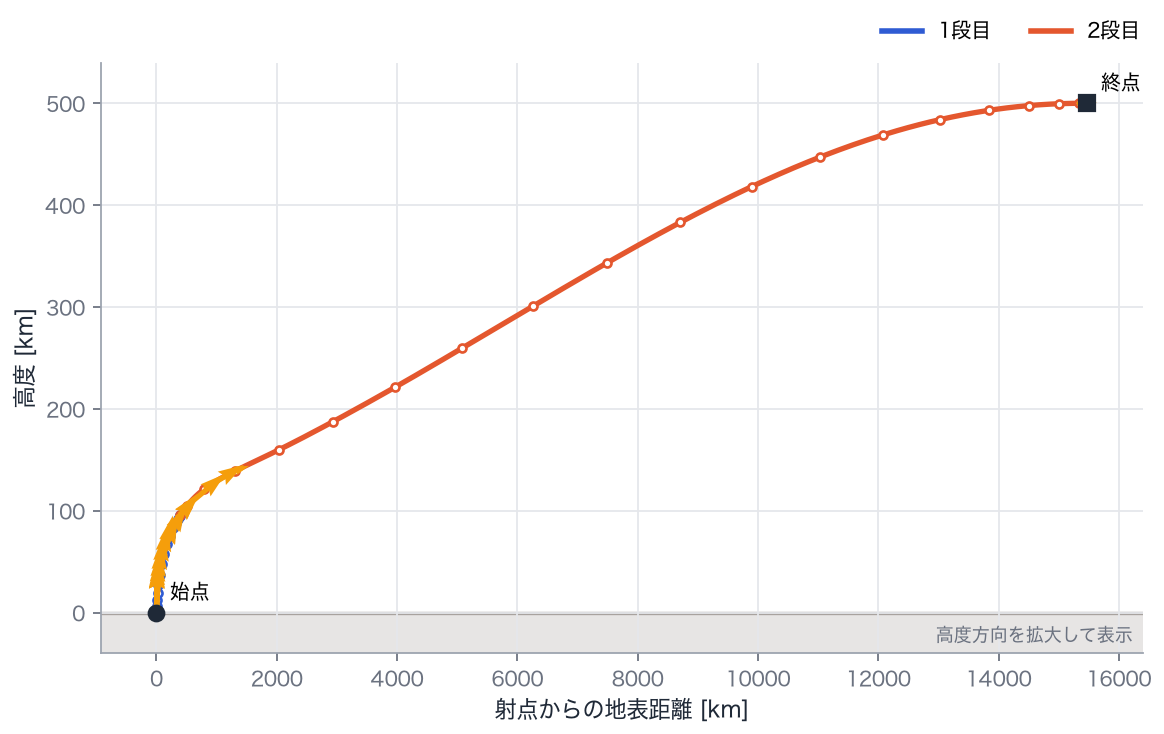
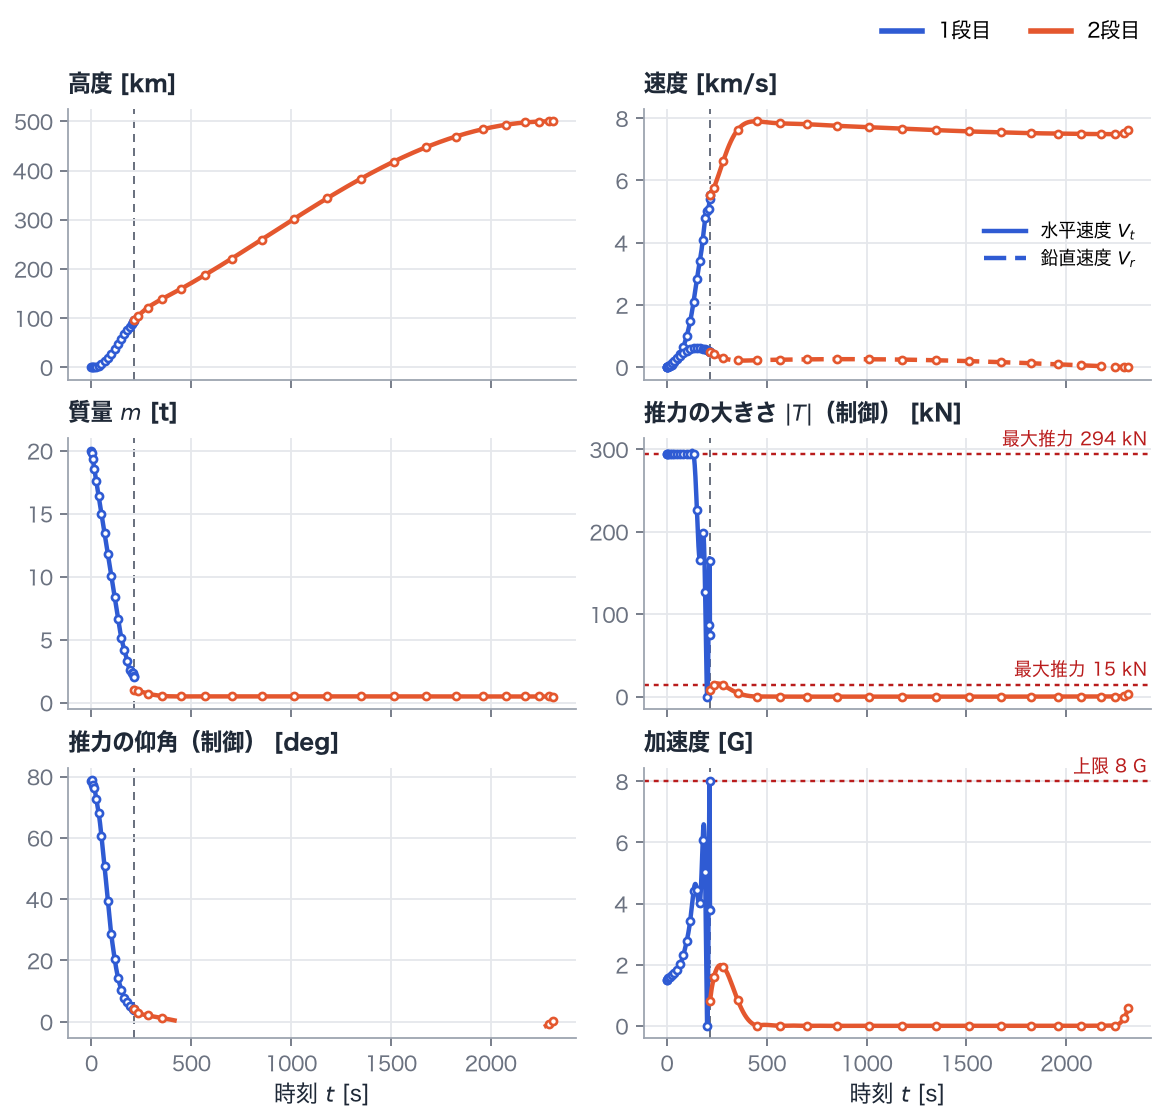
- 段分離は時刻 215.5 秒です。分離直前の質量は 2,000 kg で、 区間1の下限に達しています。1段目の推進剤を使い切ってから捨てています。
- 分離時の水平速度は 5,536 m/s で、軌道速度の大部分を1段目が稼いでいます。
- 2段目は時刻 2,312 秒ごろまで燃焼した後、長い慣性飛行に入り、 — 秒ごろから 2,312 秒まで再び燃焼して円軌道に入ります。
- 軌道に残る2段目の質量は 476.5 kg です。2段目の空の質量 200 kg を除いた分が、運べる荷物と残った推進剤にあたります。
- 終端の高度は 500.0 km、速さは 7,616.6 m/s で、目標どおりです。
- 加速度はノードで上限の 8.00 G に達しています。
1段目の終わりに推力を絞る
Section titled “1段目の終わりに推力を絞る”1段目は推進剤を使うほど軽くなり、同じ推力でも加速度が大きくなります。分離直前の 2 t の機体に最大推力 294 kN をかけると約 15 G になり、 上限の 8 G を超えます。そのため1段目の最後は推力を絞って 8 G を守っています。推力のグラフで1段目の終わりに値が大きく上下しているのは、 この上限に沿った推力の変化を、少ないノードの多項式で表しきれていないためで、ノードの間では加速度の線が 8 G を越えています。
長い慣性飛行とホーマン遷移
Section titled “長い慣性飛行とホーマン遷移”2段目は高度 100〜150 km あたりで軌道速度に近い速さまで加速したあと、エンジンを止め、地球のまわりを大きく回りながら高度 500 km まで上がります。 射点から軌道投入点までの地表距離は 15,476 km にもなります。 最高点に着いたところで再び燃焼し、円軌道に必要な速度まで加速します。
これは低い軌道から高い軌道へ移るホーマン遷移の形です。低い高度で加速して、最高点が目標高度になる楕円軌道に乗り、 最高点で円軌道にするための加速を加えるのが、推進剤の点で効率的です。例題12 の 「燃焼・慣性飛行・燃焼」と同じ考え方ですが、2段目の推力が小さいので、最初の燃焼が長くなり、慣性飛行は 30 分以上と長くなっています。
なぜ2段式が得か
Section titled “なぜ2段式が得か”1段目の空のタンクやエンジン(約 1 t)を分離で捨てるので、2段目は軽い機体を加速するだけで済みます。 さらに比推力の高いエンジンを真空に近い上空で使えます。単段の例題12では空の機体が質量の 1 % という非現実的な値を仮定していましたが、 2段式なら各段の構造に余裕を持たせても軌道に到達できます。
試してみよう
Section titled “試してみよう”RocketのIspの2段目の値を 350 から 450 に上げ、最終質量がどれだけ増えるか、2段目の燃焼時間がどう変わるかを見る。MaxGを 8 から 15 に緩め、1段目の終わりの推力の絞り込みと、推力のグラフの上下の振れがどう変わるかを確かめる。- ノード数(
Problem([0.0, 100, 200], [20, 20], ...)の[20, 20])を[30, 30]に増やし、1段目の終わりの推力の振れが小さくなるか比べる。
uv run python examples/13_rocket_ascent_polar_tsto.pyexamples/13_rocket_ascent_polar_tsto.py を GitHub で見る