
01. 最小操作量の移動
直線の上にある点を、決まった距離だけ動かします。急げば早く着きますが、そのぶん大きな操作が必要です。 ゆっくり動かせば操作は小さくて済みますが、時間がかかります。この二つの釣り合いがいちばん良い動かし方はどれでしょうか。
| 項目 | 内容 |
|---|---|
| 状態 | 位置 |
| 制御 | 速度 |
| 目的 | 所要時間と、速度の2乗の積分の和を最小にする |
| 区間 | 1区間、8ノード、開始時刻 5 は固定、終了時刻は自由 |
| 新しく学ぶこと | 最適制御問題の組み立て方(運動方程式・境界条件・目的関数)、終端コストと積分コストの組み合わせ |
一本の直線の上を動く点を考えます。点の位置を 、点を動かす速さを とします。 私たちは各時刻に を自由に選べます。 が「自分で決められる入力」、つまり制御です。 位置 は を選んだ結果として決まる量で、状態と呼びます(用語は最適制御問題とはで詳しく説明しています)。
点を から まで運びたいとします。良い運び方の基準として、次の二つを同時に考えます。
- 早く着きたい。 所要時間が短いほど良い。
- 操作を小さくしたい。 速さ が大きいほどエネルギーを使うとみなし、 を時間で積み上げた量が小さいほど良い。
単位は特に決めない無次元量です。物理的な意味よりも、最適制御問題の形を知ることを目的とした例です。
は位置の時間微分 、つまり位置の変化の速さです。この式は「位置は選んだ速さ で変わる」ことを表しています。 運動方程式は、制御を選んだとき状態がどう変わるかを決める規則で、最適化の途中でも必ず守られます。
は開始時刻、 は終了時刻です。この例では開始時刻を に固定しています。 時刻が 0 から始まる必要はないことを示すためで、答えの所要時間 は開始時刻によりません。 終了時刻 は固定せず、答えの一部として決めます。
速さは 0 以上 3 以下、終了時刻は 5.1 から 15 の間とします。所要時間でいえば 0.1 から 10 の範囲です。 後で見るとおり、最適解ではどちらの制約にも届かず、答えを決めているのは目的関数の釣り合いです。
第1項は終わったときの時刻だけで決まる終端コスト、第2項は途中の操作を時間で積み上げる積分コストです。 は の正負によらず、大きな操作ほど急に大きくなります。 二つの項は向きが逆で、所要時間を縮めると速く動く必要があるので第2項が増えます。
| 記号 | 意味 | 値 |
|---|---|---|
移動距離(コードの target) | 2 | |
| 開始時刻 | 5 | |
| 速さの上限 | 3 |
最適化の内部では、時刻を 3、位置を 2 を単位とする大きさにそろえて計算しています (単位をそろえる)。結果は元の単位で取り出せます。
最適化は、答えに近い「たたき台」から出発して少しずつ改良していきます。この例では
- 時刻:5 から 8 まで(所要時間 3)
- 位置:0 から 2 まで時刻に比例して増える直線
- 速さ:一定値 (3 の時間で 2 進む速さ)
を初期推定とします。
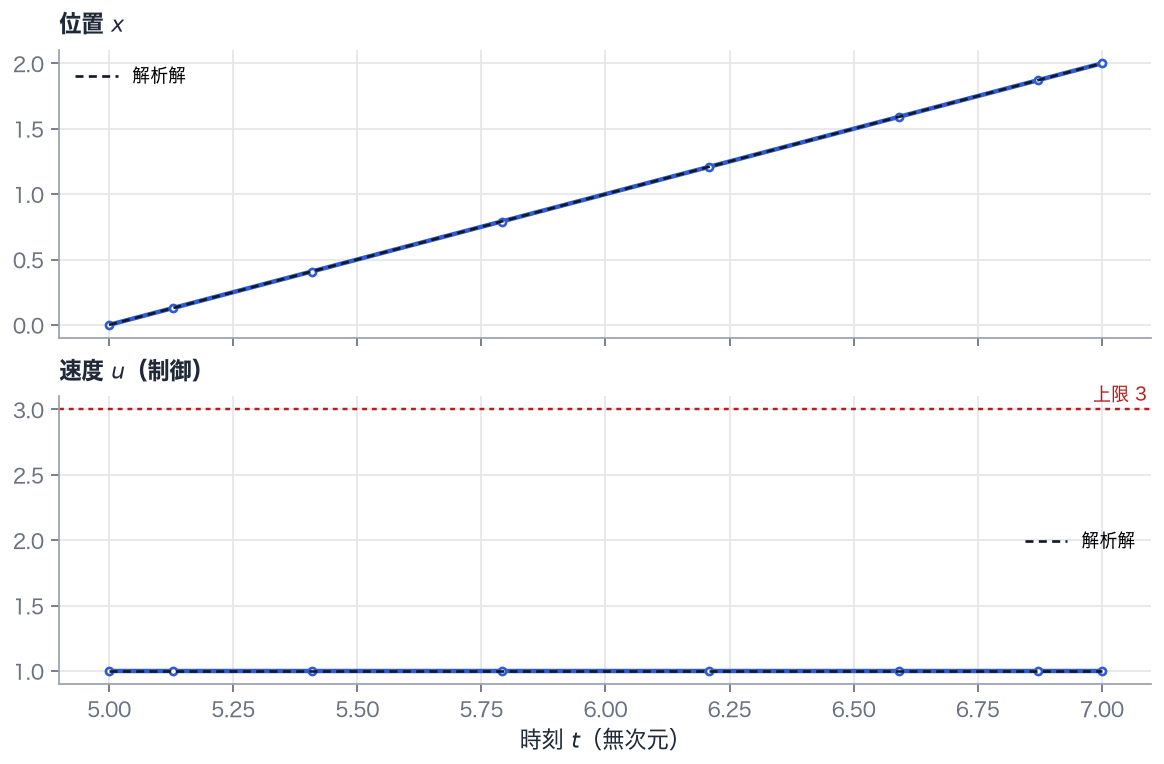
- 所要時間は 2.0000、目的関数の値は 4.0000 です。
- 速度は最初から最後まで 1.0000 で一定です。位置は時刻に比例して増えます。
- 速度は上限 3 よりずっと小さく、制約はどこでも効いていません。
この問題は手計算で解けます。数値解と比べてみましょう。
所要時間を決めたときの最良の動かし方
Section titled “所要時間を決めたときの最良の動かし方”まず所要時間を に固定して考えます。距離 を進むので、速さの平均は です。 平均が同じなら、速さを途中で変えるよりずっと一定にした方が の積分は小さくなります。 速いときの の増え方が、遅いときの減り方より大きいからです(2乗の平均は平均の2乗以上)。 したがって で一定に動くのが最良で、積分コストは
になります。
所要時間の最良の値
Section titled “所要時間の最良の値”目的関数は所要時間 だけの関数になります。
を大きくすると第1項が増え、小さくすると第2項が増えます。 から
が得られます。数値解の所要時間 2.0000、速度 1、目的関数 4.0000 はこれと一致しています。
興味深いのは、最適な速さが距離によらず常に 1 になることです。この目的関数では「時間 1 の価値」と 「速さ 1 で動き続ける操作の負担」がちょうど釣り合うのが速さ 1 だからです。距離が変わると、所要時間だけが変わります。
数値計算では何をしているか
Section titled “数値計算では何をしているか”OpenGoddard は、時間を8個の点(ノード)に分け、各ノードでの位置と速度、それに終了時刻を未知数として、 「運動方程式・境界条件・制約を満たしつつ を最小にする」有限個の数の最適化問題として解きます (直接法と間接法、擬スペクトル法)。 解が直線と定数なので、8ノードでも誤差なく表せます。
試してみよう
Section titled “試してみよう”main()のtarget = 2.0を 1 や 5 に変え、所要時間が距離と同じ値になり、速度は 1 のまま変わらないことを確かめる。targetを 20 にする。制約がなければ所要時間 20 が最良ですが、終了時刻の上限 15(所要時間 10)を超えてしまいます。 所要時間は上限の 10 に張り付き、速度は一定の 2、目的関数は になることを確かめる。制約が答えを決める例です。Problem([5, 8], [8], ...)の8を 3 や 20 に変えても、答えがほとんど変わらないことを確かめる。
uv run python examples/01_minimum_energy_transfer.pyexamples/01_minimum_energy_transfer.py を GitHub で見る